Die Bezugsgrößen dürfen wir frei wählen - aber wie? Für ℓBez = h drücken wir die Auslenkung w als Vielfaches von h aus - das ist praktisch! Denn damit die Annahmen zur Linearisierung beim Euler-Bernoulli-Balken eingehalten werden, sollte w ≤ h, also
Für die Bezugskaft bietet sich FBez = G an, wobei G die Gewichtskraft des Balkens ist. Dann ist das Vielfache der Gewichts-Streckenlast.
Umschreiben und Auflösen liefert mit I = h4/12
oder abgekürzt:
Die dimensionslose Ortskoordinate brauchen wir für den Rest der Aufgaben - man wählt deshalb oft
und erhält als neue Bewegungsgleichung
.KoordinatenMit den neuen dimensionslosen Koordinaten und Parametern vereinfacht sich die Lösung des Problems:
So ist die analytische Lösung der Bewegungsgleichung für den Bereich i:
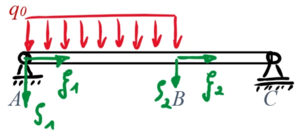
wobei der Bereich i=1 zwischen A-B sowie i=2 zwischen B-C liegt.
Die Rand- und Übergangsbedingungen lauten dann mit ℓ2 = ℓ1/2
Cookies helfen uns bei der Bereitstellung von numpedia. Durch die Nutzung von numpedia erklärst du dich damit einverstanden, dass wir Cookies speichern.