Sources/Lexikon/Kugelkoordinaten: Unterschied zwischen den Versionen

Aus numpedia
Zur Navigation springen Zur Suche springen
Keine Bearbeitungszusammenfassung
Zeile 30: Zeile 30:
# [[Sources/Lexikon/Eulersche Winkel]]
# [[Sources/Lexikon/Quaternionen für Drehungen|Quaternionen für Drehungen]]
# [https://de.wikipedia.org/wiki/Geographische_Koordinaten Geographische Koordinaten]


'''Literature'''
'''Literature'''
* ...
* ...

Version vom 4. April 2022, 12:27 Uhr

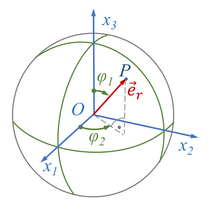
In Kugelkoordinaten oder räumlichen Polarkoordinaten wird ein Punkt P im dreidimensionalen Raum durch seinen Abstand vom Ursprung und zwei Winkel angegeben.

Kugelkoordinaten r, φ1, φ2 eines Punktes P und kartesisches Koordinatensystem mit den Achsen x1, x2,x3.

So ist der Vektor vom Ursprung zum Punkt P

r→=r⋅e→r

mit

e→r=(sin⁡(φ1)cos⁡(φ2)sin⁡(φ1)sin⁡(φ2)cos⁡(φ1)).

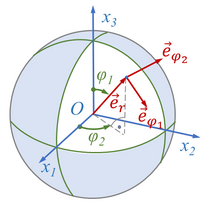
Die Kugelkoordinaten kann man - ähnlich wie bei den Euler-Winkeln -zur Definition eines neuen, lokalen Koordinatensystems nutzen. Neben dem Flächen-Normalenvektor e→r spannen dabei die Tangentialvektoren e→φ,1,e→φ,2 zu φ1 und φ2 eine neue Basis e_→K auf.

Einheitsvektoren der Orthogonalbasis e_→K=[e→φ,1,e→φ,2,e→r], die in Punkt P der Kugel mit e→r die Flächennormale definieren und mit e→φ,1,e→φ,2 die Tangentialebene aufspannen.

Die Koordinatentransformation erfolgt über

(e→φ,1e→φ,2e→r)=D__12(φ1(t),φ2(t))(e→x,1e→x,2e→x,3)

mit der Transformationsmatrix

D__12(φ1(t),φ2(t))=(cos⁡(φ1(t))cos⁡(φ2(t))cos⁡(φ1(t))sin⁡(φ2(t))−sin⁡(φ1(t))−sin⁡(φ2(t))cos⁡(φ2(t))0sin⁡(φ1(t))cos⁡(φ2(t))sin⁡(φ1(t))sin⁡(φ2(t))cos⁡(φ1(t)))


Links

  1. Kugelkoordinaten auf Wikipedia
  2. Sources/Lexikon/Eulersche Winkel
  3. Quaternionen für Drehungen
  4. Geographische Koordinaten

Literature

  • ...